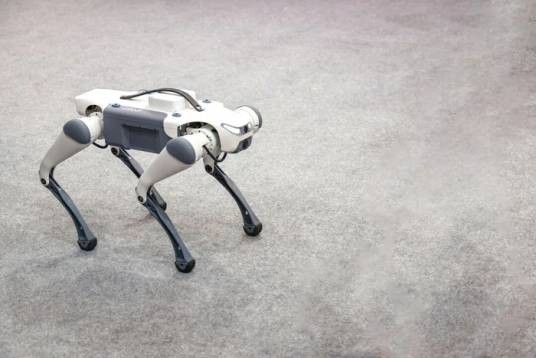
四足机器人(Quadruped Robot或Four Legged Robot),是基于仿生学,采用4条步行腿构成的四腿仿生机器人。
20世纪60年代,四足机器人研究工作起步,当时,机器人主要以机械和液压控制实现运动 ,McGhee研制了世界上第一台四足机器人。 20世纪80年代,随着计算机技术和机器人控制技术的广泛研究和应用,四足机器人进入广泛研究阶段。 其中,MIT Leg-Lab开展的腿足动态运动控制研究,为后续波士顿动力公司的四足机器人开发奠定了基础。2005年,美国波士顿动力公司推出的BigDog是四足机器人发展的一个重要里程碑,BigDog采用伺服液压缸作为其腿部的驱动器,配套了汽油发动机,为负重型四足机器人的研制提供了新思路,成功地实现了雪地、冰面、瓦砾等复杂地面下的稳定行,且在受到侧向强扰动的情况下仍能保持平衡。此后,LS3进一步改进了身体结构设计,实现了更大的负载能力,对野外复杂地形的通过能力和适应性有了进一步提高。2010年,中国国家863计划先进制造技术领域启动“高性能四足仿生机器人”项目,山东大学、国防科技大学、哈尔滨工业大学和上海交通大学均展开了液压驱动的四足机器人研究工作。 之后,中国的四足机器人得到快速发展。
四足机器人有着外形更易接受、普适陆地移动等优势。 作为一种多足机器人,它比双足机器人承载能力强、稳定性好,比六足、八足机器人结构简单,因此受到国内外研究人员的重视。可以用于军事物资运输、危险环境探测、教育和娱乐等领域,有着非常广阔的应用前景。
2026年,在2026世界机器人大会上,四足机器人凭借出色的实操性能获得广泛关注。
想要了解更多“四足机器人”的信息,请点击:四足机器人百科